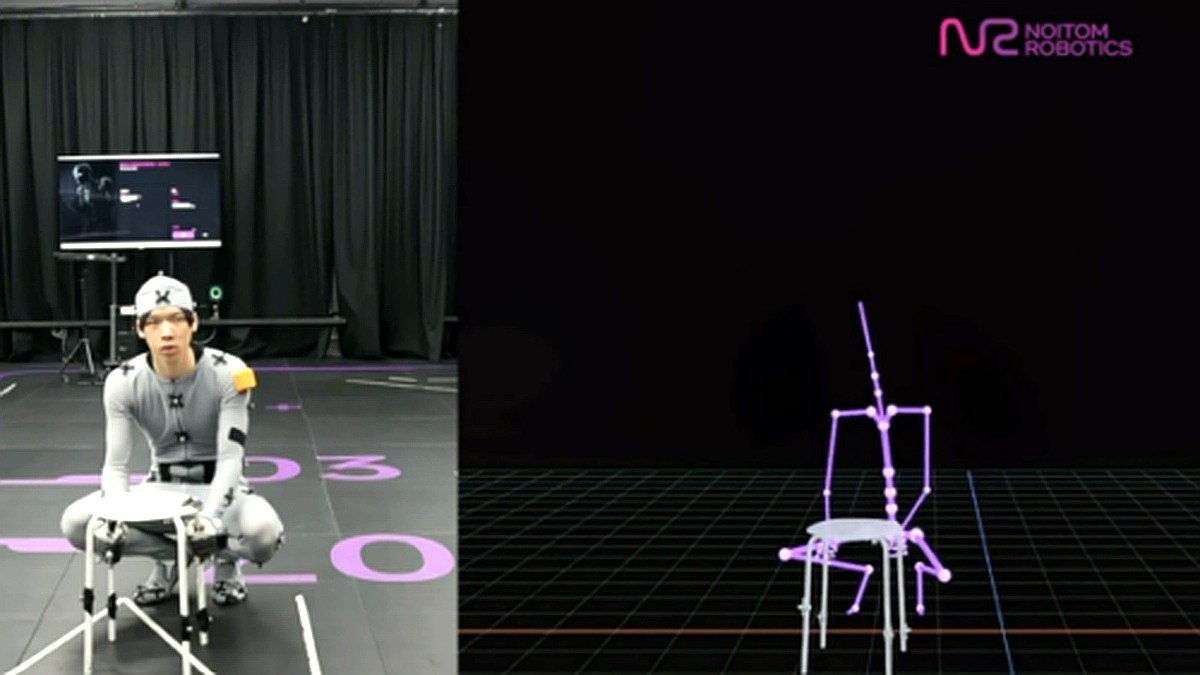
휴머노이드 로봇이 인간과 같은 자연스러운 동작을 수행하게 만드는 것은 로봇 공학의 오랜 난제 중 하나입니다. 기존의 인터넷 영상이나 단순한 모션 캡처 데이터만으로는 복잡한 물리적 상호작용을 구현하는 데 명확한 한계가 존재했기 때문입니다. 이러한 데이터 부족 문제를 해결하기 위해 등장한 것이 바로 대규모 벤치마크인 HiPHI입니다.
HiPHI는 고정밀 인간 동작과 물체 상호작용 데이터를 결합하여 로봇이 실생활에서 수행해야 할 작업의 완성도를 높이는 데 집중합니다. 단순히 동작을 따라 하는 수준을 넘어, 물체를 밀거나 당기고 운반하는 과정까지 정교하게 학습할 수 있는 환경을 제공합니다.
로봇 학습의 새로운 기준, 왜 HiPHI인가?
지금까지의 로봇 학습은 데이터의 품질과 다양성 부족이라는 큰 벽에 부딪혀 있었습니다. 특히 휴머노이드 로봇이 일상적인 환경에서 사람처럼 움직이려면 전신 모션에 대한 방대한 데이터가 필수적입니다. HiPHI는 언어 프레임워크인 FrameNet을 활용하여 인간의 행동을 체계적으로 분류하고, 이를 로봇 학습에 최적화된 형태로 구조화합니다.
이 벤치마크의 가장 큰 강점은 동기화된 물체 궤적과 메쉬 데이터에 있습니다. 로봇이 물체를 잡거나 조작할 때 발생하는 미세한 물리적 정보를 고스란히 담아냈기에 시뮬레이션 환경에서 학습한 정책을 실제 로봇에 적용했을 때 발생하는 오차를 획기적으로 줄여줍니다.
데이터 효율성과 시뮬레이션-현실 간극 해소
강화학습을 기반으로 하는 로봇 제어 정책은 훈련 데이터의 양과 질에 따라 성능이 좌우됩니다. HiPHI는 규모의 경제를 실현하여 더 많은 학습 데이터를 제공함으로써 로봇의 작업 성공률을 높입니다. 연구자들은 이 데이터를 통해 학습된 정책이 강화학습 과정을 거치며 어떻게 더욱 정교해지는지 확인할 수 있습니다.
특히 Sim-to-Real, 즉 시뮬레이션에서 학습한 지능이 실제 물리적 로봇으로 성공적으로 이전되는 과정은 이 연구의 백미입니다. 데이터의 정밀도가 높을수록 현실 로봇이 겪는 시행착오가 줄어들며, 이는 곧 로봇 상용화 속도를 앞당기는 핵심 동력이 됩니다. 로봇 제어 기술의 비약적인 발전이 바로 여기서 시작되는 셈입니다.
자주 묻는 질문 (Q&A)
Q: HiPHI 벤치마크는 일반 로봇 공학자도 바로 사용할 수 있나요?
A: 네, HiPHI는 로봇 공학 연구자 및 엔지니어들이 즉시 활용할 수 있도록 설계된 오픈 데이터셋입니다. 공식 웹사이트를 통해 관련 백서를 다운로드하고 데이터 구조를 파악하면 학습 모델에 바로 적용이 가능합니다.
Q: 데이터셋이 기존의 모션 캡처와 구체적으로 무엇이 다른가요?
A: 기존 데이터셋이 단순한 인체 동작 위주였다면, HiPHI는 인간과 물체 사이의 물리적 상호작용, 즉 궤적과 메쉬를 동기화하여 실전 작업 환경에 최적화된 정보를 제공한다는 점에서 차별화됩니다.
Q: 물리적 인공지능 구현에 어떤 기여를 하나요?
A: 로봇이 실제 물리 세계에서 마주하는 불확실성을 데이터로 학습함으로써, 환경 적응 능력을 강화하고 인간의 움직임을 훨씬 더 자연스럽고 효율적으로 모방하게 만듭니다.
마치며
HiPHI 벤치마크의 등장은 휴머노이드 로봇이 연구실의 장난감을 넘어 일상적인 업무를 수행하는 동반자로 진화하는 데 결정적인 역할을 할 것으로 보입니다. 데이터의 양보다 질이 중요한 시대가 도래했음을 이 연구가 명확히 보여주고 있습니다. 더욱 정교해진 로봇 제어 기술이 우리의 미래 생활을 어떻게 바꿀지 앞으로의 행보가 기대되는 시점입니다.
