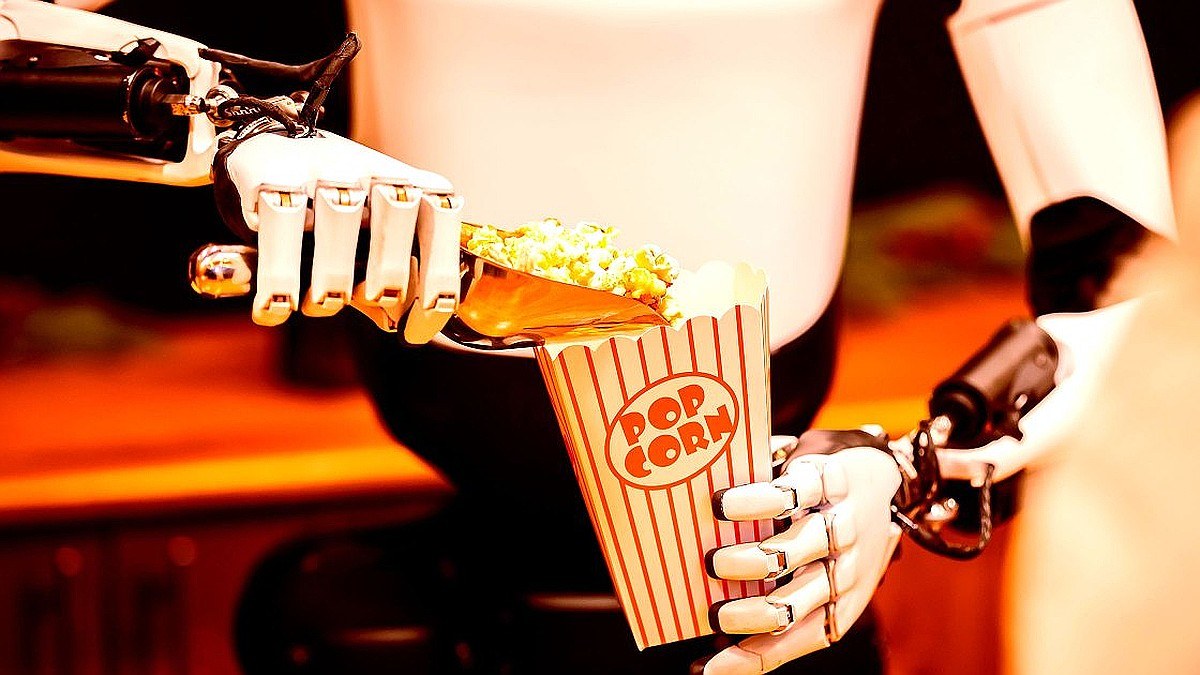
테슬라의 휴머노이드 로봇인 옵티머스는 2026년 현재 전 세계 로봇 공학계에서 가장 주목받는 프로젝트 중 하나입니다. 하지만 최근 업계 소식에 따르면 옵티머스의 하드웨어 개발 과정에서 인간의 손과 같은 정밀한 움직임을 구현하는 데 상당한 기술적 난항을 겪고 있다는 사실이 드러났습니다.
이러한 문제는 단순히 기계적인 구조를 넘어, 인공지능이 물리적인 환경에서 유연하게 대응해야 하는 로보틱스 분야의 고질적인 한계를 보여줍니다. 단순히 걷거나 물체를 들어 옮기는 것을 넘어, 인간처럼 섬세하게 도구를 조작하는 영역은 기술적으로 가장 높은 장벽이 존재하기 때문입니다.
옵티머스의 정밀 조작이 어려운 기술적 이유
휴머노이드 로봇이 인간의 손을 모사하기 위해서는 엄청난 수의 액추에이터와 정교한 센서 피드백 시스템이 필요합니다. 테슬라는 옵티머스의 무게를 줄이고 효율성을 극대화하기 위해 초경량 부품을 채택했는데, 이 과정에서 손가락 관절마다 충분한 토크와 반응 속도를 확보하는 데 한계가 발생한 것으로 보입니다.
또한 인간의 손은 단순히 근육의 힘으로만 움직이는 것이 아니라, 피부의 촉각과 뇌의 즉각적인 연산이 결합된 고도의 감각 네트워크입니다. 현재의 인공지능 모델은 시각 정보 처리에 탁월한 성능을 보이지만, 손끝에 닿는 미세한 압력 변화를 실시간으로 물리적 동작에 반영하는 촉각 데이터 처리 기술은 여전히 개발 중인 단계입니다.
결국 하드웨어의 내구성 문제와 소프트웨어의 실시간 제어 능력이 완벽한 조화를 이루지 못하면서, 옵티머스는 조작 대상이 작거나 부서지기 쉬운 물건일 때 동작이 둔해지는 경향을 보이고 있습니다.
로봇 산업이 직면한 차세대 과제
이번 사례는 비단 테슬라만의 고민이 아닙니다. 전 세계의 로봇 제조사들이 인간형 로봇을 상용화하기 위해 매달리는 핵심 과제는 바로 범용적인 조작성 확보입니다. 공장 자동화 로봇은 정해진 위치에 있는 부품만 잡으면 되지만, 옵티머스처럼 일상적인 환경에 투입되는 로봇은 예측 불가능한 다양한 형태의 물체를 다뤄야 합니다.
이러한 제약을 극복하기 위해 테슬라는 최근 신경망 기반의 제어 알고리즘을 강화하고 있습니다. 복잡한 수식을 일일이 입력하는 대신, 사람이 직접 시연하는 동작을 모방 학습하는 머신러닝 기법을 통해 로봇이 스스로 손가락의 힘 조절을 터득하게 만드는 전략을 취하고 있는 것입니다.
이러한 시도가 성공한다면 옵티머스는 단순히 보여주기식 로봇을 넘어, 실제 가정이나 산업 현장에서 인간의 업무를 보조할 수 있는 실질적인 도구로 거듭날 가능성이 큽니다.
자주 묻는 질문 (Q&A)
Q: 옵티머스 로봇이 손을 제대로 쓰지 못하면 어떤 문제가 생기나요?
A: 복잡한 도구 사용이 불가능해져서 단순 반복 작업 외에 가사 노동이나 정밀 조립 같은 고부가가치 업무 수행에 제약이 생깁니다.
Q: 테슬라는 이 문제를 어떻게 해결하려고 하나요?
A: 하드웨어 설계를 개선하는 동시에 시각과 촉각을 결합한 멀티모달 학습 모델을 통해 로봇이 물리적 환경을 더 잘 이해하도록 연구하고 있습니다.
Q: 경쟁사들의 상황은 어떤가요?
A: 다른 휴머노이드 제조사들도 정밀한 손 동작 구현에는 모두 어려움을 겪고 있으며, 대부분은 특정 작업에 특화된 그리퍼를 사용하는 방식으로 우회하고 있습니다.
Q: 이번 이슈로 인해 로봇 시장 전망이 어두워졌나요?
A: 오히려 기술적 난관을 투명하게 드러내고 이를 해결해 나가는 과정이 진정한 기술 혁신을 앞당기는 촉매제가 될 것으로 보입니다.
마치며
테슬라의 옵티머스가 겪고 있는 손동작 문제는 휴머노이드 로봇이 진정한 의미의 '인간 동료'가 되기 위해 넘어야 할 마지막 관문과 같습니다. 하드웨어의 물리적 한계를 인공지능의 지능적 판단으로 극복하려는 테슬라의 시도가 머지않아 결실을 보기를 기대해 봅니다. 기술은 완벽함보다는 끊임없는 시행착오를 통해 완성되는 법이니까요.
